Bài Tập Mô Phỏng AUV/ROV: 6 Tình Huống Đào Tạo Trước Khi Thử T Ngoài Biển Thực Tế
News Details
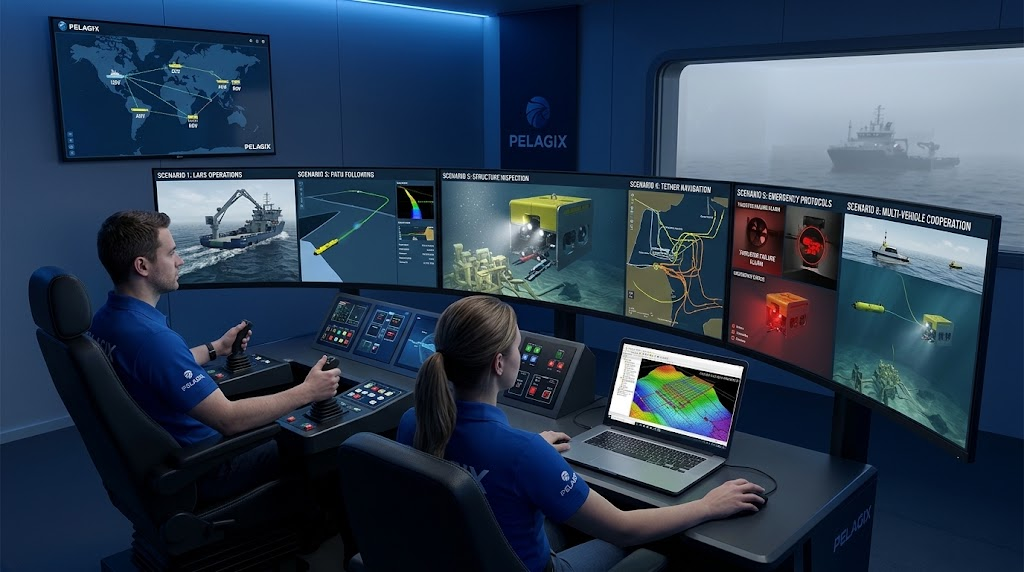
Việc triển khai các robot dưới biển vào đại dương luôn là một điều thú vị, nhưng nó cũng ẩn chứa những rủi ro thực sự. Thuê tàu biển offshore mỗi ngày đều tốn rất nhiều tiền. Ngoài ra, sóng biển mạnh và dòng chảy sâu có thể dễ dàng làm hỏng thiết bị đắt tiền. Do những thách thức này, các đội phải chuẩn bị thật kỹ lưỡng từ rất lâu trước khi cập cảng phóng. May mắn là việc kiểm tra thực tế ảo cho phép các phi công và kỹ sư thực hành an toàn trên đất liền.
Trước khi đưa thiết bị xuống sâu dưới nước, các nhà vận hành phụ thuộc rất nhiều vào các công cụ phần mềm hiện đại. Một chương trình huấn luyện mô phỏng ROV được thiết kế tốt cho phép phi công thực hành các thao tác khéo léo và xử lý các tình huống khẩn cấp bất ngờ mà không gặp rủi ro nào. Đồng thời, việc sử dụng các nền tảng mô phỏng robot dưới nước chân thực giúp các kỹ sư kiểm tra vật lý của phương tiện và phản ứng của cảm biến trong điều kiện đáy biển khắc nghiệt. Trong hướng dẫn này, chúng ta sẽ điểm qua sáu tình huống huấn luyện cần thiết mà mỗi đội cần thực hiện trước khi tiến hành thử nghiệm trên biển thực tế.
Kịch bản 1: Hoạt động phóng và thu hồi
Việc phóng một robot đáy biển từ tàu hỗ trợ thường là phần nguy hiểm nhất của nhiệm vụ. Sóng lớn và chuyển động của tàu có thể khiến phương tiện đập mạnh vào vỏ tàu. Do đó, việc thực hành bước này trong không gian ảo là rất quan trọng đối với sự an toàn của thủy thủ đoàn.
Bằng cách sử dụng mô phỏng USV AUV ROV tích hợp, phi công có thể thực hành các bước phóng và thu hồi trong điều kiện biển động. Phần mềm mô phỏng hoạt động sóng thực tế, tốc độ tời và độ căng của dây buộc. Nhờ đó, các thành viên phi hành đoàn có thể nắm vững thời gian và cách xử lý cáp trước khi bước lên boong tàu ướt.
Kịch bản 2: Theo dõi lộ trình tự động và tránh chướng ngại vật
Việc di chuyển gần các công trình ở vùng biển sâu đòi hỏi sự cẩn trọng và độ chính xác tuyệt đối. Trước khi phương tiện ngầm tự hành (AUV) di chuyển gần đường ống hoặc giàn khoan dầu, phần mềm điều hướng của nó cần được kiểm tra hoàn chỉnh.
Các nhà vận hành sử dụng AUV phần mềm lập kế hoạch nhiệm vụ để vẽ lưới tìm kiếm, đánh dấu các điểm định vị và đặt giới hạn độ sâu. Trong quá trình thử nghiệm, các kỹ sư theo dõi phản ứng của phương tiện khi cảm biến sonar phát hiện các chướng ngại vật chưa được lập bản đồ, chẳng hạn như các mảnh vỡ bị rơi hoặc lưới đánh cá cũ. Pelagix xây dựng các giải pháp đáy biển hiệu suất cao kết hợp liền mạch với phần mềm lập kế hoạch, giúp dễ dàng chuyển từ lập kế hoạch ảo sang điều hướng thực tế.
Kịch bản 3: Kiểm tra cấu trúc đáy biển phức tạp
Việc kiểm tra các công trình ở vùng biển sâu như tuabin gió ngoài khơi hoặc van dầu ngầm đòi hỏi người điều khiển phải có đôi tay vững vàng. Phi công phải bay lơ lửng gần các chân thép khổng lồ trong vùng nước tối mà không được va chạm. Một lỗi nhỏ cũng có thể làm hỏng ống kính máy ảnh hoặc làm gián đoạn luồng tín hiệu sonar.
Thông qua các bài tập mô phỏng AUV ROV chân thực, các phi công thực hành giữ yên máy trong không gian chật hẹp. Hệ thống mô phỏng tái tạo phản ứng của bộ đẩy, lực cản của nước và luồng video trực tiếp. Do đó, các phi công học cách lái xe chỉ bằng cách sử dụng màn hình sonar và camera, giúp họ chuẩn bị thu thập dữ liệu kiểm tra chính xác trong các chuyến đi thực tế trên biển.
Kịch bản 4: Quản lý dây buộc và điều hướng đường ống dẫn dầu
Đối với các robot đáy biển có dây buộc, việc giữ cho dây cáp không bị vướng là một thách thức thường trực. Dây cáp dài có thể vướng vào các cấu trúc sắc nhọn dưới nước. Hơn nữa, dòng chảy mạnh ở vùng biển sâu có thể tạo ra lực cản lớn trên cáp, làm kéo máy đi lệch khỏi quỹ đạo dự kiến.
Việc sử dụng chương trình huấn luyện mô phỏng ROV chuyên biệt giúp các phi công nắm vững cách kiểm soát cáp trong điều kiện dòng chảy thay đổi. Trong môi trường ảo, người vận hành thực hành bay quanh các đường ống dưới nước mà không làm rối dây buộc. Họ học cách đọc độ căng của cáp, điều khiển tốc độ tời và điều chỉnh công suất của bộ đẩy để giữ cho phương tiện ổn định.
Kịch bản 5: Quy trình khẩn cấp và lỗi hệ thống
Ở vùng biển sâu, sự cố thiết bị cuối cùng cũng xảy ra. Bộ đẩy có thể bị tắc nghẽn, tín hiệu điều khiển có thể bị gián đoạn và cảm biến nước có thể kích hoạt báo động. Cách một phi công hoặc chương trình phần mềm phản ứng trong vài giây đầu tiên sẽ quyết định liệu robot có thể quay trở lại an toàn hay không.
Việc chạy một mô phỏng robot dưới nước với các lỗi phần cứng bất ngờ giúp các nhóm thực hành các bài tập xử lý tình huống khẩn cấp một cách an toàn. Người hướng dẫn có thể từ xa tắt bộ đẩy, kích hoạt cảnh báo rò rỉ nước hoặc cắt kết nối liên lạc. Sau đó, các phi công thực hành chuyển sang điều khiển thủ công, thả trọng lượng khẩn cấp hoặc khởi động chế độ tự động quay về. Pelagix thiết kế các hệ thống đáy biển với các tính năng an toàn tích hợp sẵn, đảm bảo phương tiện có thể phục hồi trơn tru khi có vấn đề thực tế xảy ra.
Kịch bản 6: Hoạt động hợp tác đa phương tiện
Các nhiệm vụ hàng hải hiện đại ngày càng dựa vào nhiều nền tảng robot hoạt động theo nhóm. Ví dụ: tàu nổi không người lái (USV) có thể ở trên bề mặt để gửi tín hiệu vệ tinh. Dưới mặt nước, một chiếc AUV thu thập dữ liệu lập bản đồ trong khi một robot có dây buộc thực hiện các sửa chữa vật lý.
Bằng cách sử dụng nhiều phương tiện Mô phỏng USV AUV ROV, các nhà vận hành có thể kiểm tra kết nối liên lạc và quy trình làm việc chung giữa các đơn vị ở bề mặt và ở vùng biển sâu. Nhóm thực hành theo dõi vị trí của phương tiện thông qua modem âm thanh, cập nhật kế hoạch tuyến đường giữa chuyến lặn và phối hợp các nhiệm vụ của nhóm. Cuối cùng, sự phối hợp nhịp nhàng này đảm bảo rằng các máy nổi và máy dưới đáy biển hoạt động cùng nhau mà không bị chậm trễ trong quá trình thử nghiệm thực tế.
Phần kết luận
Thực hiện các thử nghiệm ảo kỹ lưỡng là cách an toàn và thông minh nhất để bảo vệ thiết bị đáy biển. Từ việc kiểm tra logic đường đi trong phần mềm lập kế hoạch nhiệm vụ AUV đến việc làm chủ các bài tập mô phỏng AUV ROV tầm quan trọng cao, việc thực hành ảo giúp loại bỏ những sai lầm tốn kém trước khi bạn xuống nước. Đầu tư thời gian vào quy trình làm việc mô phỏng hoàn chỉnh giúp xây dựng một hoạt động đáy biển an toàn, nhanh chóng và đáng tin cậy hơn nhiều


