Máy đẩy dưới nước hiệu suất cao cho nền tảng AUV và ROV
News Details

Phương tiện dưới nước cần chuyển động ổn định, hiệu quả và đáng tin cậy. Cho dù nền tảng là AUV hay ROV, hệ thống thruster ảnh hưởng trực tiếp đến điều khiển, mức tiêu thụ năng lượng và chất lượng dữ liệu.
Thruster dưới nước hiệu quả cao giúp phương tiện di chuyển với ít tổn thất năng lượng hơn. Nó cũng có thể hỗ trợ thời gian làm việc lâu hơn, điều khiển mượt mà hơn và độ ổn định tốt hơn gần các cấu trúc dưới nước. Đối với các đội ngũ làm việc trong nghiên cứu biển, lập bản đồ đáy biển, kiểm tra đập, công việc cảng, kiểm tra gió ngoài khơi và kiểm tra đường ống, điều này có thể làm cho hoạt động hàng ngày dễ dàng hơn và tiết kiệm chi phí hơn.
PALEGIX phát triển AUV, ROV, các thành phần cốt lõi, cảm biến và hệ thống phần mềm cho các ứng dụng dưới nước dân dụng. Là nhà sản xuất thruster dưới nước, PALEGIX tập trung vào hiệu suất thực tế cho các tác vụ biển thực tế.
Tại sao Thruster Hiệu quả Quan trọng
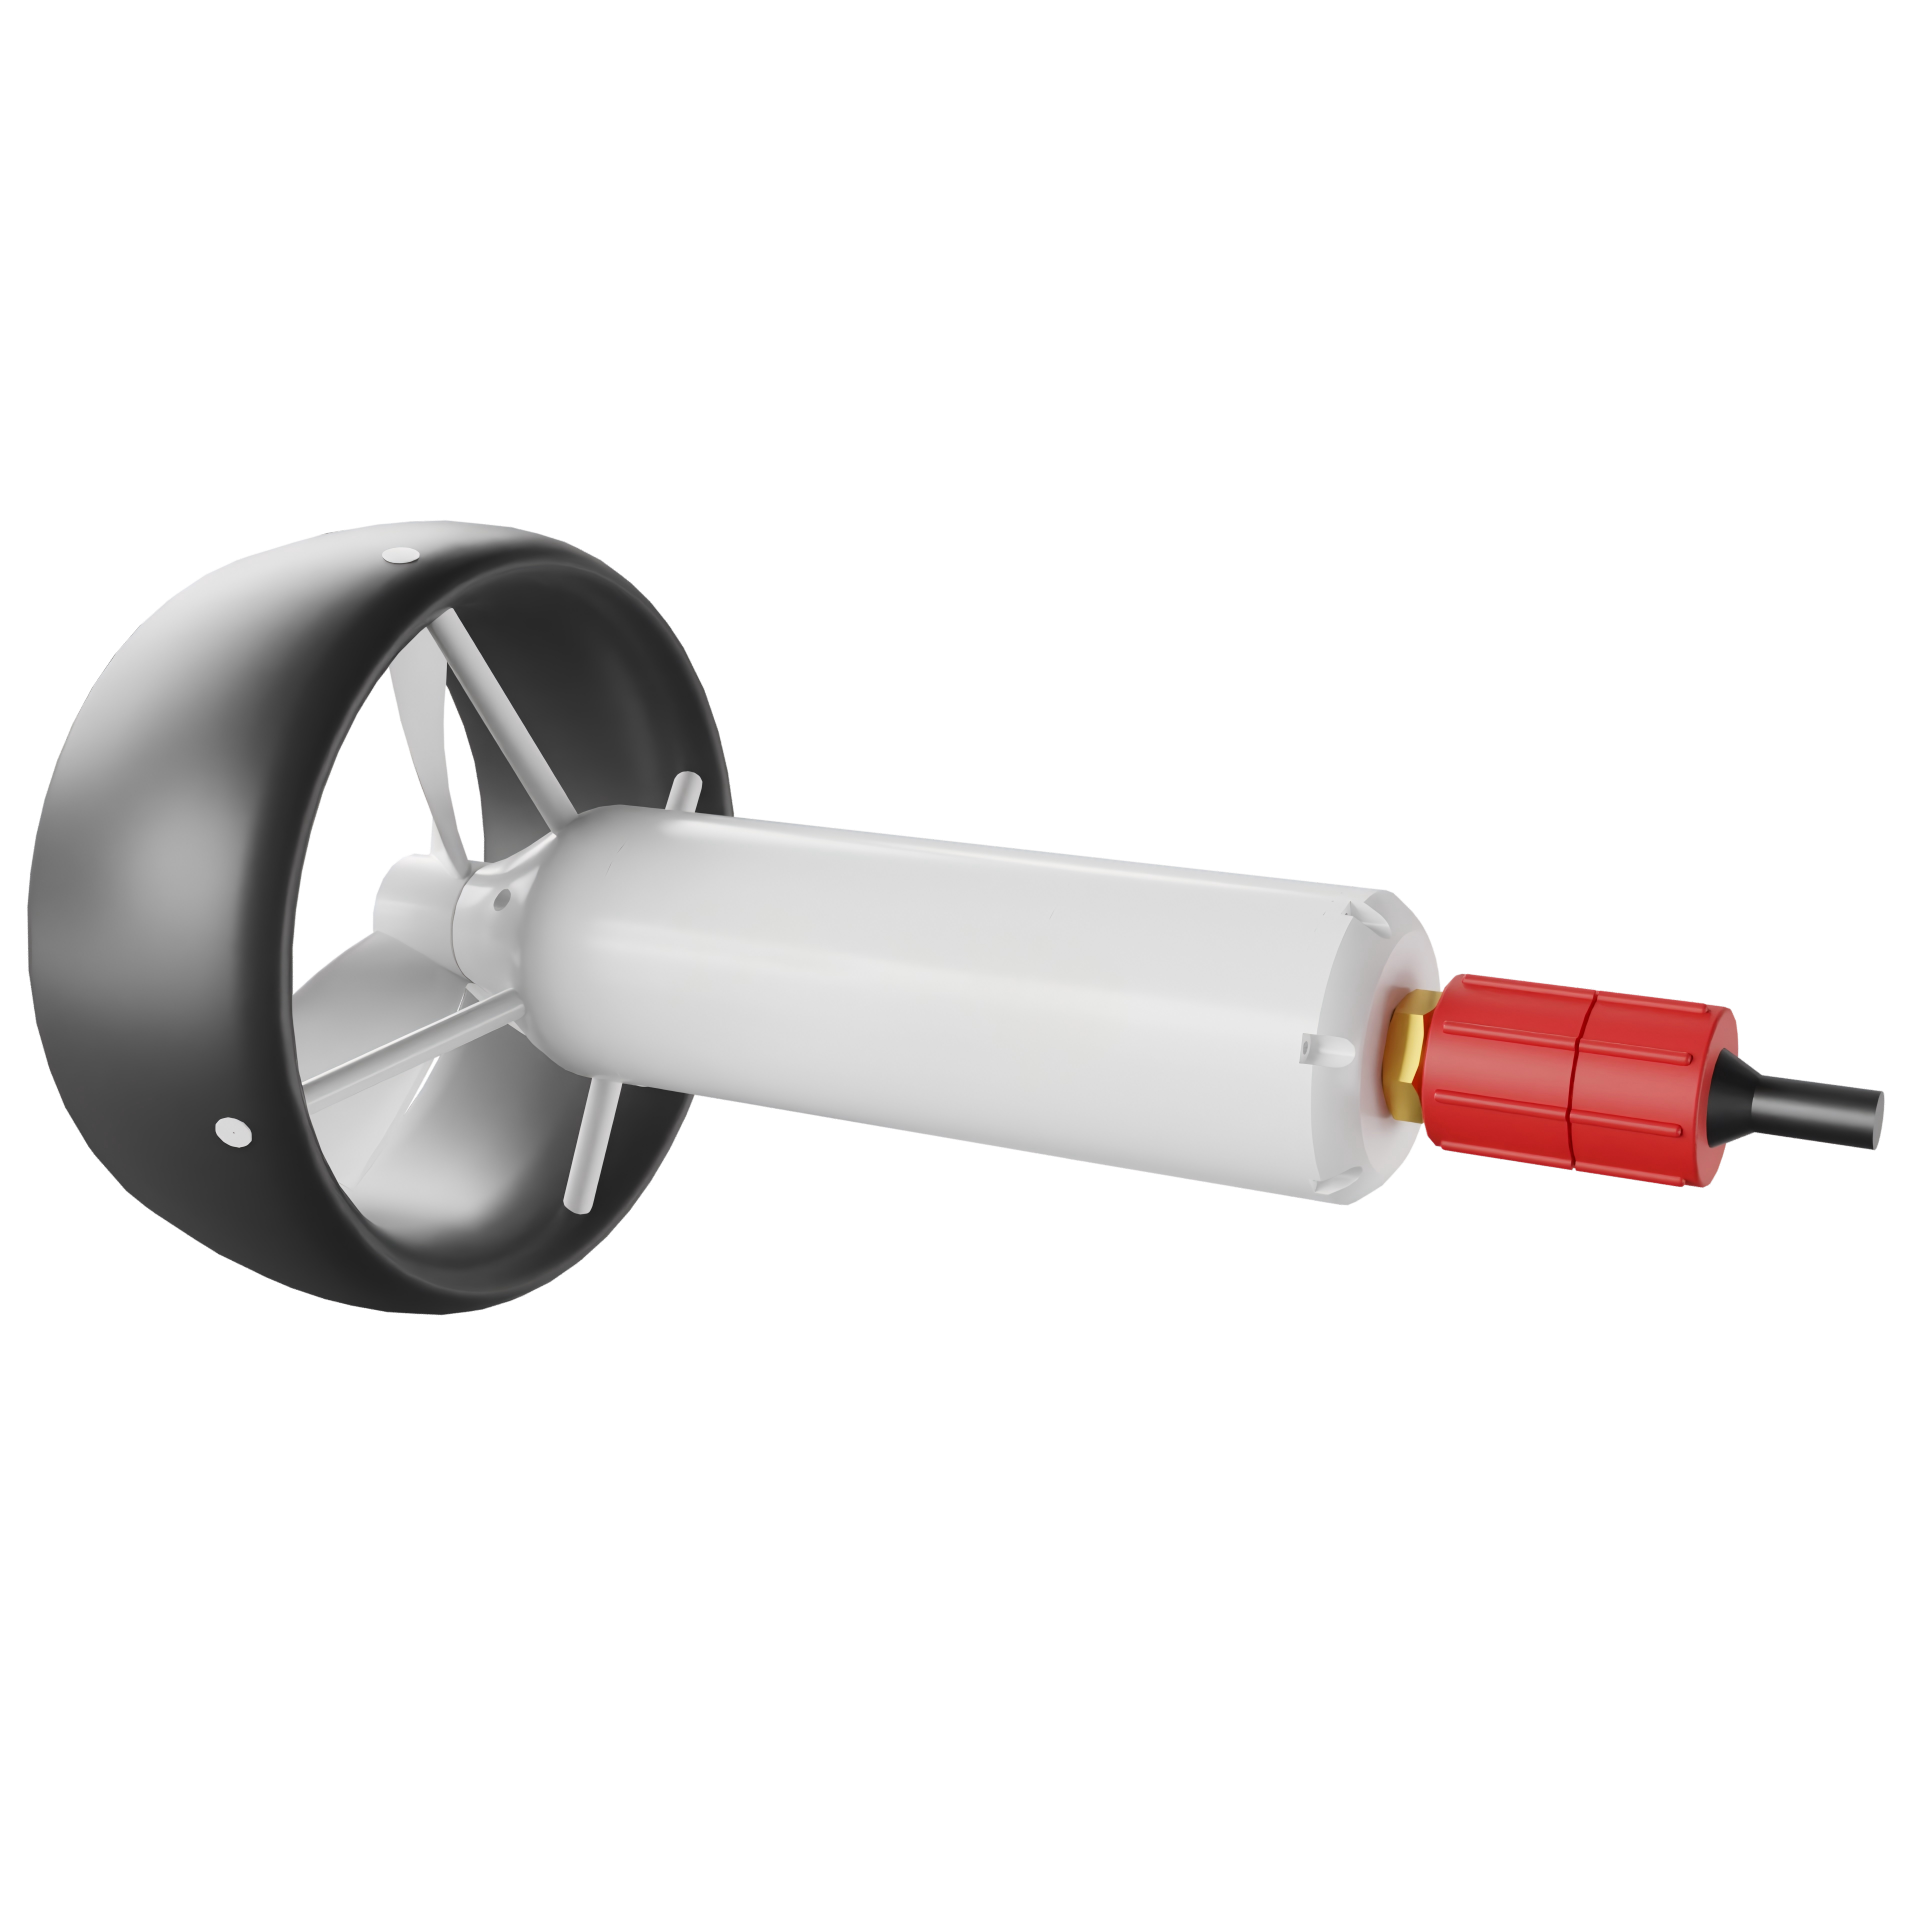
Thruster chuyển đổi điện năng thành chuyển động dưới nước. Nếu hệ thống không hiệu quả, nhiều năng lượng hơn sẽ bị mất dưới dạng nhiệt, lực cản hoặc rung động. Kết quả là, phương tiện có thể có thời gian hoạt động ngắn hơn và khả năng điều khiển yếu hơn.
Ngược lại, thruster dưới nước hiệu quả cao sử dụng năng lượng hiệu quả hơn. Điều này giúp AUV hoặc ROV làm việc lâu hơn và di chuyển với độ chính xác cao hơn. Nó cũng giảm tải cho hệ thống năng lượng.
Đối với nền tảng AUV, hiệu quả tốt hơn có thể hỗ trợ các tuyến điều tra dài hơn. Đối với nền tảng ROV, hệ thống đẩy ROV tốt hơn có thể giúp người điều khiển duy trì góc nhìn ổn định trong quá trình kiểm tra và thu thập dữ liệu. Trong cả hai trường hợp, lực đẩy hiệu quả hỗ trợ kết quả tốt hơn.
Vai trò của Thruster trong Nền tảng AUV
AUV hoạt động không cần dây cáp bề mặt trong quá trình hoạt động thông thường. Do đó, mức tiêu thụ năng lượng là một yếu tố thiết kế chính. Mọi bộ phận của hệ thống phải được规劃 cẩn thận, và thruster là một trong những bộ phận quan trọng nhất.
Thruster hiệu quả giúp AUV di chuyển trong nước với nhu cầu năng lượng thấp hơn. Điều này có thể hỗ trợ các tuyến đường dài hơn, khu vực điều tra rộng hơn và lập kế hoạch nhiệm vụ tốt hơn cho nghiên cứu đại dương, lập bản đồ đáy biển và giám sát môi trường dưới nước.
Ngoài ra, lực đẩy mượt mà giúp AUV duy trì đường đi ổn định. Điều này hữu ích khi thu thập dữ liệu sonar, dữ liệu CTD, hình ảnh đáy biển hoặc các bản ghi khoa học khác. Khi chuyển động ổn định, dữ liệu thường dễ xem xét và so sánh hơn.
Vai trò của Thruster trong Nền tảng ROV
ROV được điều khiển từ bề mặt và thường được sử dụng để kiểm tra, lấy mẫu, hỗ trợ sửa chữa và các tác vụ dưới nước tầm gần. Bởi vì người điều khiển hướng dẫn phương tiện theo thời gian thực, hệ thống đẩy ROV phải phản hồi nhanh và ổn định.
Hệ thống đẩy ROV mạnh giúp phương tiện di chuyển về phía trước, sau, sang trái, sang phải, lên và xuống. Nó cũng giúp ROV giữ vị trí gần cấu trúc trong khi camera, đèn, sonar hoặc công cụ đang được sử dụng.
Ví dụ, trong quá trình kiểm tra đập hoặc kiểm tra nền tảng gió ngoài khơi, người điều khiển có thể cần di chuyển chậm và giữ camera ổn định. Hệ thống thruster được thiết kế tốt làm cho điều này dễ dàng hơn. Nó cũng giảm mệt mỏi của người điều khiển trong các khoảng thời gian làm việc dài.
Bố cục Thruster Vector Là Gì?
Bố cục thruster vector sử dụng các thruster có góc để tạo ra chuyển động đa hướng. Thay vì chỉ đẩy phương tiện về phía trước hoặc lên trên, hệ thống có thể kết hợp lực đẩy từ nhiều hướng.
Điều này giúp phương tiện có khả năng điều khiển tốt hơn trong không gian hẹp. Nó cũng cho phép chuyển động sang bên mượt mà, xoay và bay đậu ổn định. Đối với nhiều ROV, thiết kế thruster vector hữu ích vì nó hỗ trợ điều khiển chính xác gần các cấu trúc dưới nước.
Nền tảng ROV của PALEGIX bao gồm các mẫu với bố cục đẩy vector được thiết kế cho kiểm tra dân dụng, giám sát môi trường và thu thập dữ liệu dưới nước. Loại thiết kế này giúp người điều khiển di chuyển với nhiều sự tự tin hơn trong các địa điểm làm việc phức tạp.
Đặc điểm Chính của Thruster Dưới Nước Hiệu Quả Cao
Khi so sánh các thruster, người mua nên nhìn xa hơn kích thước và giá trị lực đẩy. Một thruster tốt nên cung cấp hiệu suất cân bằng trên nhiều lĩnh vực.
Các đặc điểm quan trọng bao gồm:
Đầu ra lực đẩy cao với mức tiêu thụ năng lượng thấp.
Hiệu suất ổn định ở độ sâu làm việc dự kiến.
Điều khiển tốc độ mượt mà ở tốc độ thấp và cao.
Rung động thấp để dữ liệu cảm biến và hình ảnh tốt hơn.
Đóng kín mạnh mẽ để sử dụng dưới nước lâu dài.
Vật liệu kháng ăn mòn cho môi trường biển.
Dễ làm sạch, bảo trì và thay thế.
Khả năng tương thích tốt với hệ thống điều khiển phương tiện.
Cùng nhau, các đặc điểm này giúp thruster hoạt động tốt trong công việc thực tế, không chỉ trong môi trường thử nghiệm.
Khớp Thruster Với Nhu cầu Tải trọng và Tác vụ
Thruster phù hợp phụ thuộc vào kích thước phương tiện, tải trọng, độ sâu, lực cản dây cáp và loại công việc. Một ROV nhỏ được sử dụng để kiểm tra nhẹ có thể cần một thiết lập nhỏ gọn và hiệu quả. Một ROV lớn hơn với camera, sonar và công cụ có thể cần nhiều lực đẩy và khả năng điều khiển mạnh hơn.
Đối với AUV, lựa chọn thruster cũng phải phù hợp với tuyến đường dự kiến và kích thước pin. Nếu phương tiện cần đi một khoảng cách dài, hiệu quả trở nên quan trọng hơn. Nếu nó cần di chuyển chậm để thu thập dữ liệu chi tiết, điều khiển tốc độ tinh tế quan trọng.
Ngoài ra, thay đổi tải trọng có thể ảnh hưởng đến cân bằng và chuyển động. Khi thêm cảm biến hoặc công cụ phụ, hệ thống thruster vẫn phải giữ phương tiện ổn định. Do đó, người mua nên xem xét hệ thống đẩy và tải trọng cùng nhau.
Làm Thế Nào Thiết kế Thruster Ảnh hưởng Đến Chất lượng Dữ liệu
Chất lượng chuyển động có thể ảnh hưởng đến dữ liệu thu thập dưới nước. Nếu phương tiện lắc lư, trôi dạt hoặc di chuyển quá nhanh, hình ảnh có thể mờ và các đọc cảm biến có thể trở nên ít ổn định hơn.
Hệ thống đẩy ROV tốt hỗ trợ chuyển động mượt mà. Nó giúp người điều khiển giữ camera và cảm biến ở góc đúng. Ngoài ra, thiết lập thruster AUV ổn định giúp phương tiện tuân theo đường điều tra dự kiến với độ chính xác tốt hơn.
Điều này đặc biệt hữu ích cho lập bản đồ đáy biển, kiểm tra cấu trúc dưới nước, giám sát môi trường biển và nghiên cứu khoa học. Chuyển động tốt hơn thường dẫn đến dữ liệu tốt hơn.
Những Câu Hỏi Người Mua B2B Nên Hỏi Trước Khi Chọn Thruster
Trước khi chọn thruster hoặc nền tảng AUV hoặc ROV đầy đủ, người mua nên chuẩn bị một hồ sơ dự án rõ ràng.
Các câu hỏi hữu ích bao gồm:
Loại phương tiện nào sẽ sử dụng thruster?
Độ sâu làm việc dự kiến là bao nhiêu?
Nền tảng sẽ mang tải trọng gì?
Hệ thống sẽ hoạt động trong nước yên tĩnh, dòng chảy hoặc không gian hẹp?
Cần bay đậu chính xác không?
Mỗi hoạt động nên kéo dài bao lâu?
Nguồn cấp điện nào có sẵn?
Bảo trì trên hiện trường dễ dàng như thế nào?
Các phụ kiện thay thế và hỗ trợ nào có sẵn?
Các câu hỏi này giúp nhà cung cấp đề xuất một hệ thống phù hợp với nhu cầu làm việc thực tế.
Tại sao Chọn PALEGIX Là Nhà Sản xuất Thruster Dưới Nước?
PALEGIX hoạt động trên các lĩnh vực AUV, ROV, thành phần dưới nước, cảm biến và hệ thống phần mềm. Kinh nghiệm hệ thống đầy đủ này giúp đội ngũ thiết kế các thruster hoạt động tốt với toàn bộ nền tảng.
Thay vì xem thruster như một bộ phận riêng biệt, PALEGIX xem xét hình dạng phương tiện, tải trọng, phần mềm điều khiển, nhu cầu năng lượng và sử dụng trên hiện trường. Điều này giúp cải thiện độ ổn định, hiệu quả và độ tin cậy lâu dài.
Đối với người mua, điều này có nghĩa là hỗ trợ tốt hơn từ规劃 hệ thống đến hoạt động trên hiện trường. Nó cũng làm cho việc nâng cấp trong tương lai dễ dàng hơn khi nhu cầu dự án thay đổi.
Xây dựng Nền tảng AUV và ROV Tốt hơn Với Thruster Hiệu Quả
Thruster dưới nước hiệu quả cao là một bộ phận key của bất kỳ phương tiện dưới nước đáng tin cậy nào. Nó cải thiện chuyển động, kéo dài thời gian hoạt động, hỗ trợ điều khiển tốt hơn và giúp các đội ngũ thu thập dữ liệu rõ ràng hơn.
Đối với AUV, thruster hiệu quả hỗ trợ các tuyến điều tra dài hơn và chuyển động tự chủ ổn định. Đối với ROV, hệ thống đẩy ROV mạnh và bố cục thruster vector giúp người điều khiển làm việc với chính xác trong các địa điểm dưới nước thực tế.
PALEGIX cung cấp các giải pháp AUV, ROV và thành phần dưới nước cho công việc biển dân dụng, bao gồm nghiên cứu đại dương, lập bản đồ đáy biển, kiểm tra dưới nước và giám sát môi trường. Tìm hiểu thêm về hệ thống dưới nước PALEGIX trên trang web của chúng tôi.


