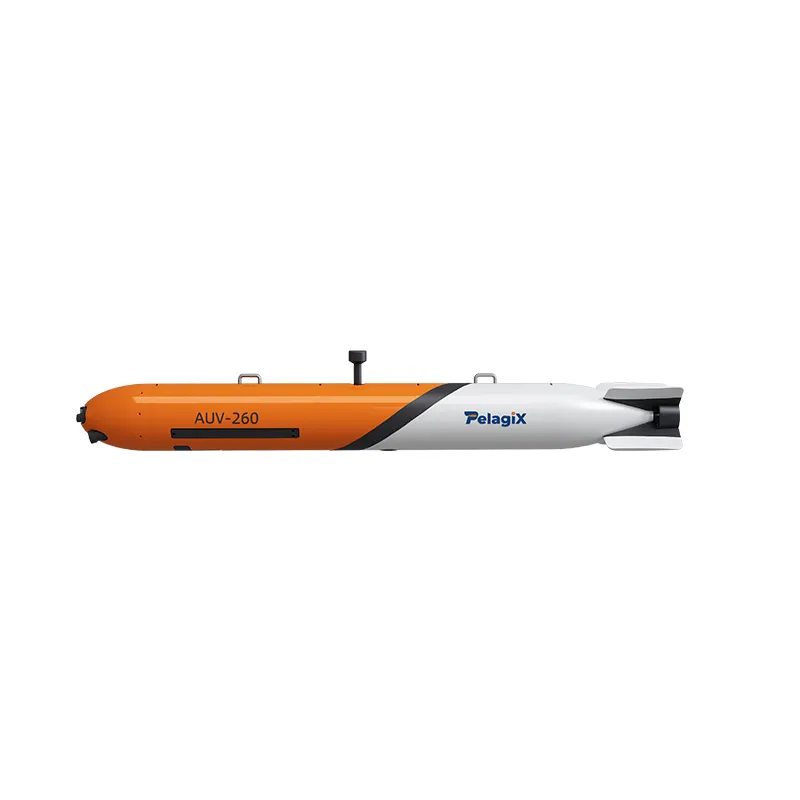
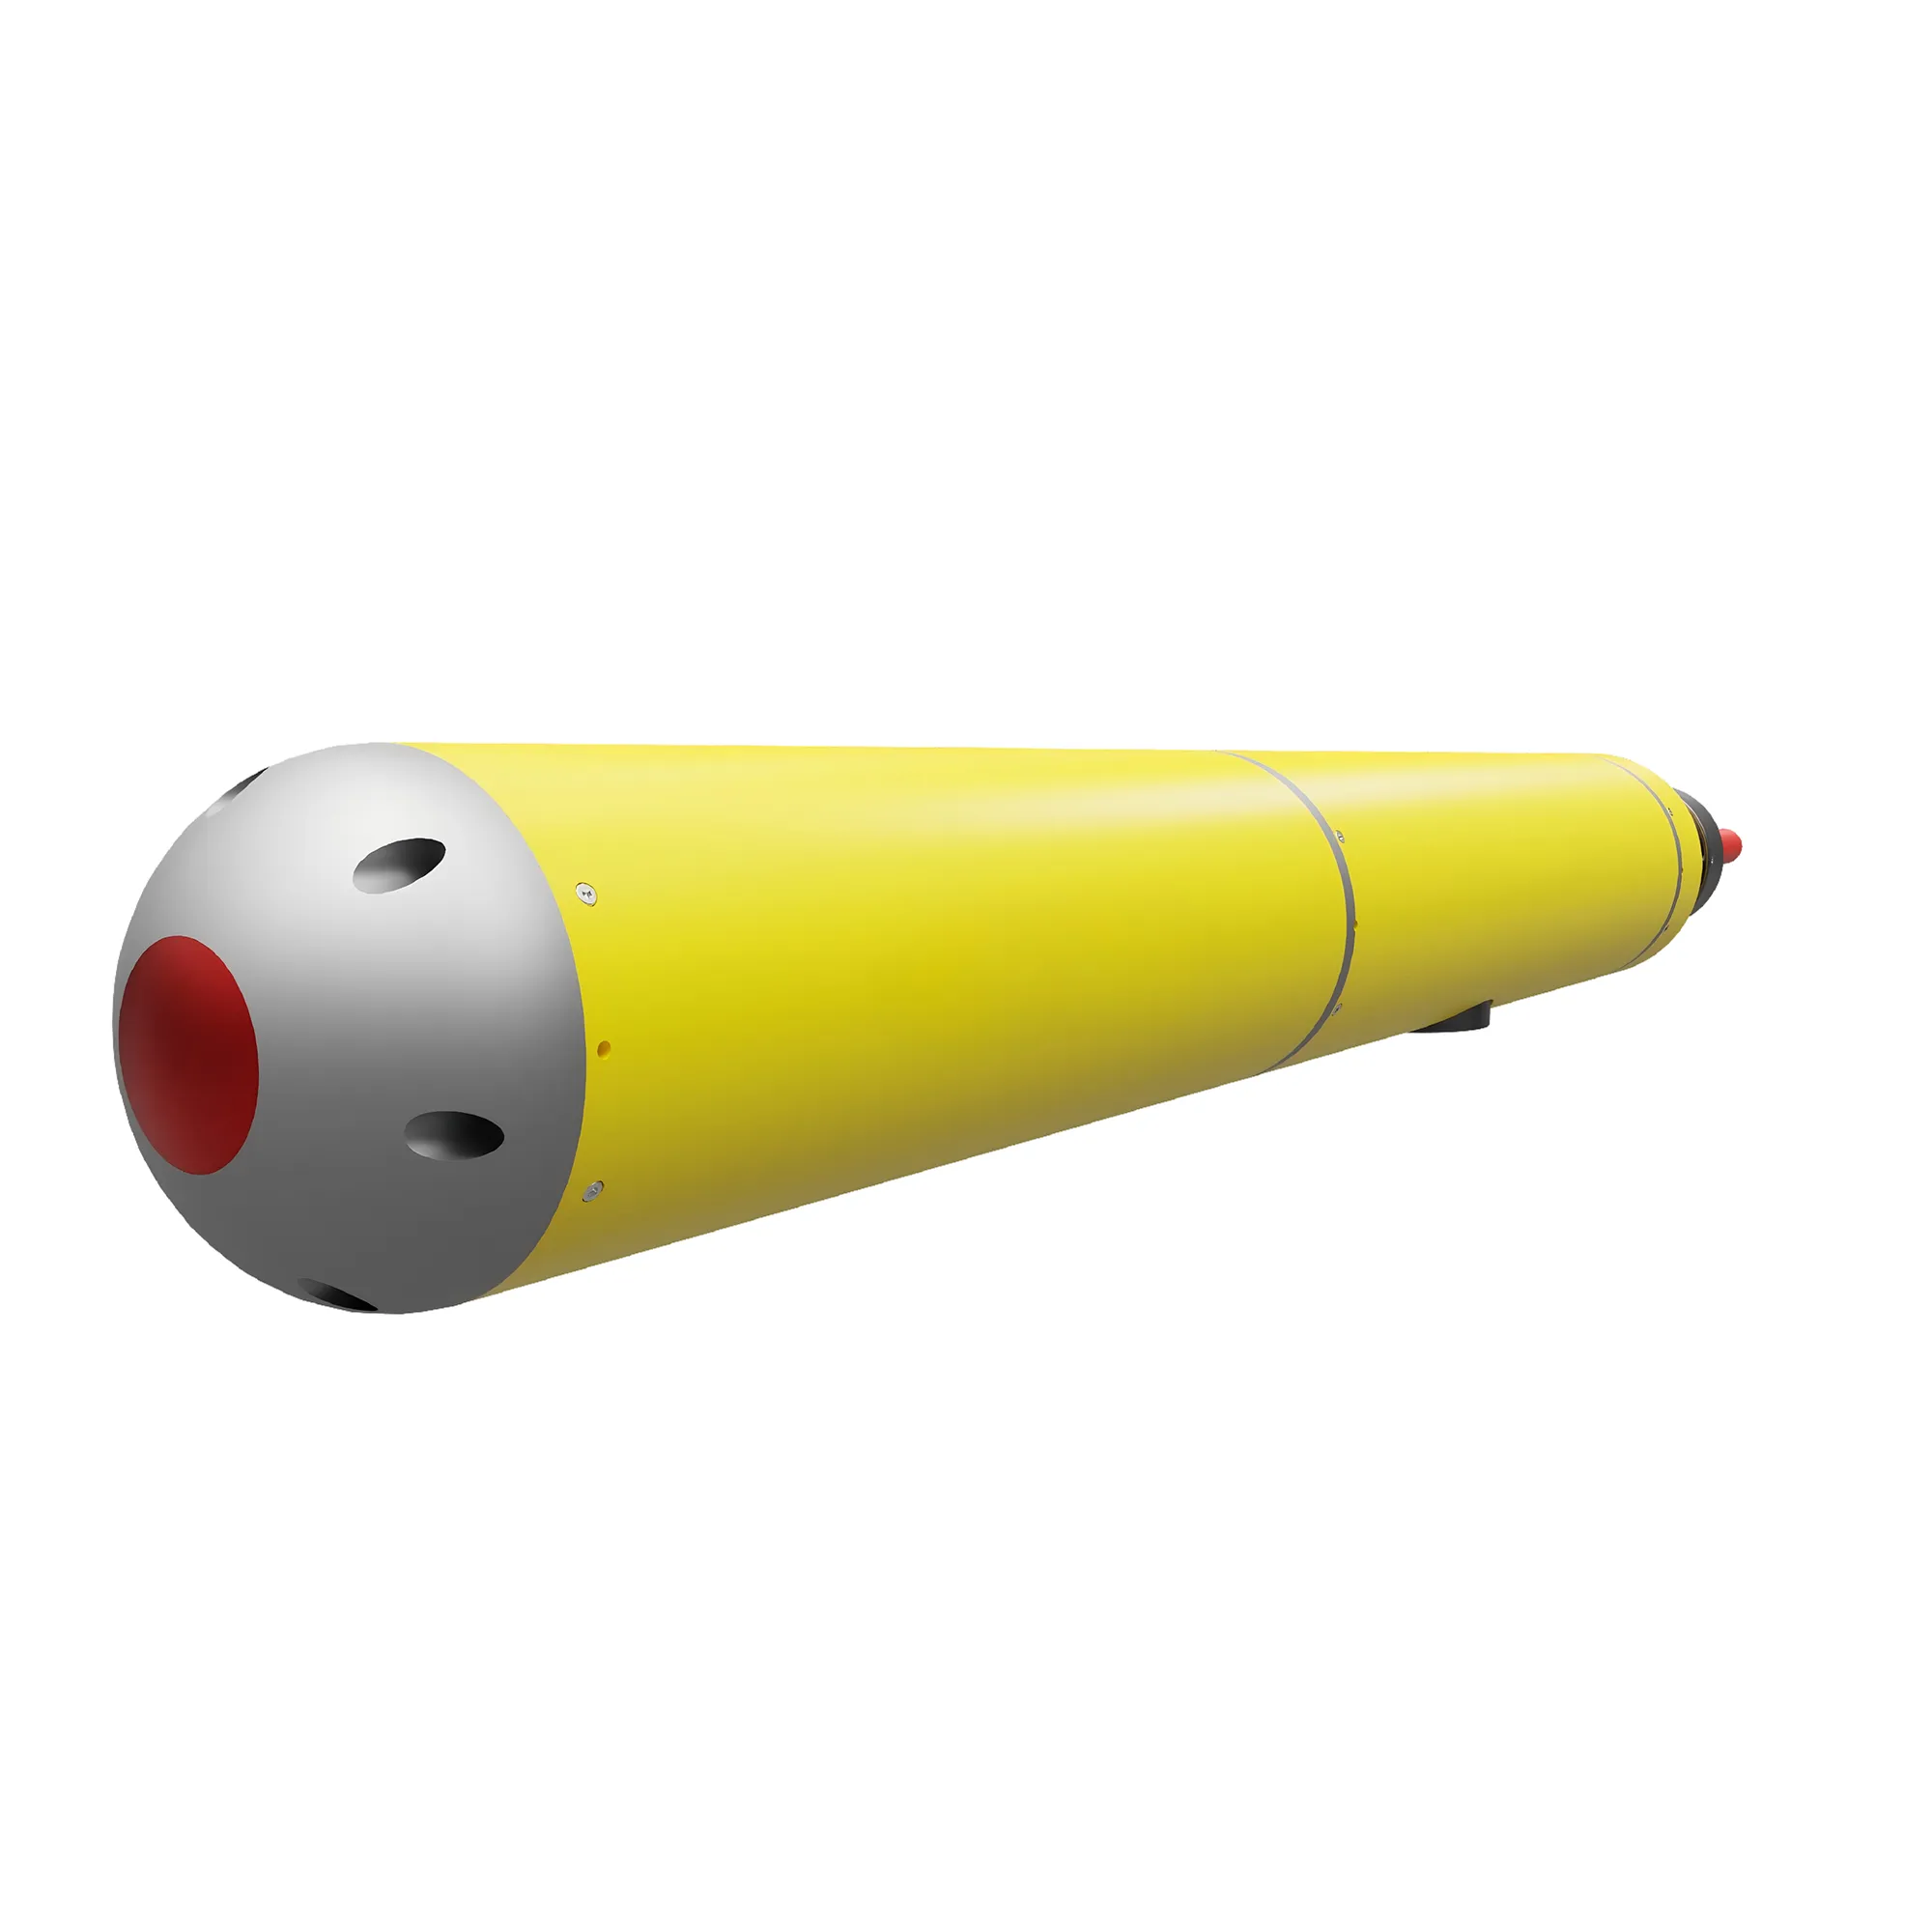
AUV-260 AUV Nhỏ | Phương tiện Dưới Nước Tự chủ Nhấn Nước Sâu cho Ứng dụng Hàng Hải
Thông tin sản phẩm
Thương hiệu:
PALEGIX
Mẫu mã:
AUV-260


AUV-260 Small AUV là một Véhicule Ngầm Tự Chủ (AUV) chuyên nghiệp được thiết kế cho các ứng dụng khảo sát biển nước sâu hơn, kiểm tra dưới nước và nghiên cứu đại dương học.
Với kiến trúc điều khiển điện tử được tối ưu hóa, hệ thống định vị nâng cao và khả năng tải trọng được cải thiện, AUV-260 cung cấp một nền tảng dưới nước mạnh mẽ để thu thập dữ liệu biển diện rộng và các hoạt động dưới nước phức tạp.
Với độ sâu hoạt động tối đa là 500 mét, AUV-260 phù hợp cho các ứng dụng nghiên cứu khoa học, kiểm tra kỹ thuật ngoài khơi, giám sát môi trường biển và lập bản đồ dưới nước.
Thông Số Sản Phẩm
| Thông Số | Đặc Tính | |
| Loại Xe | Véhicule Ngầm Tự Chủ (AUV) | |
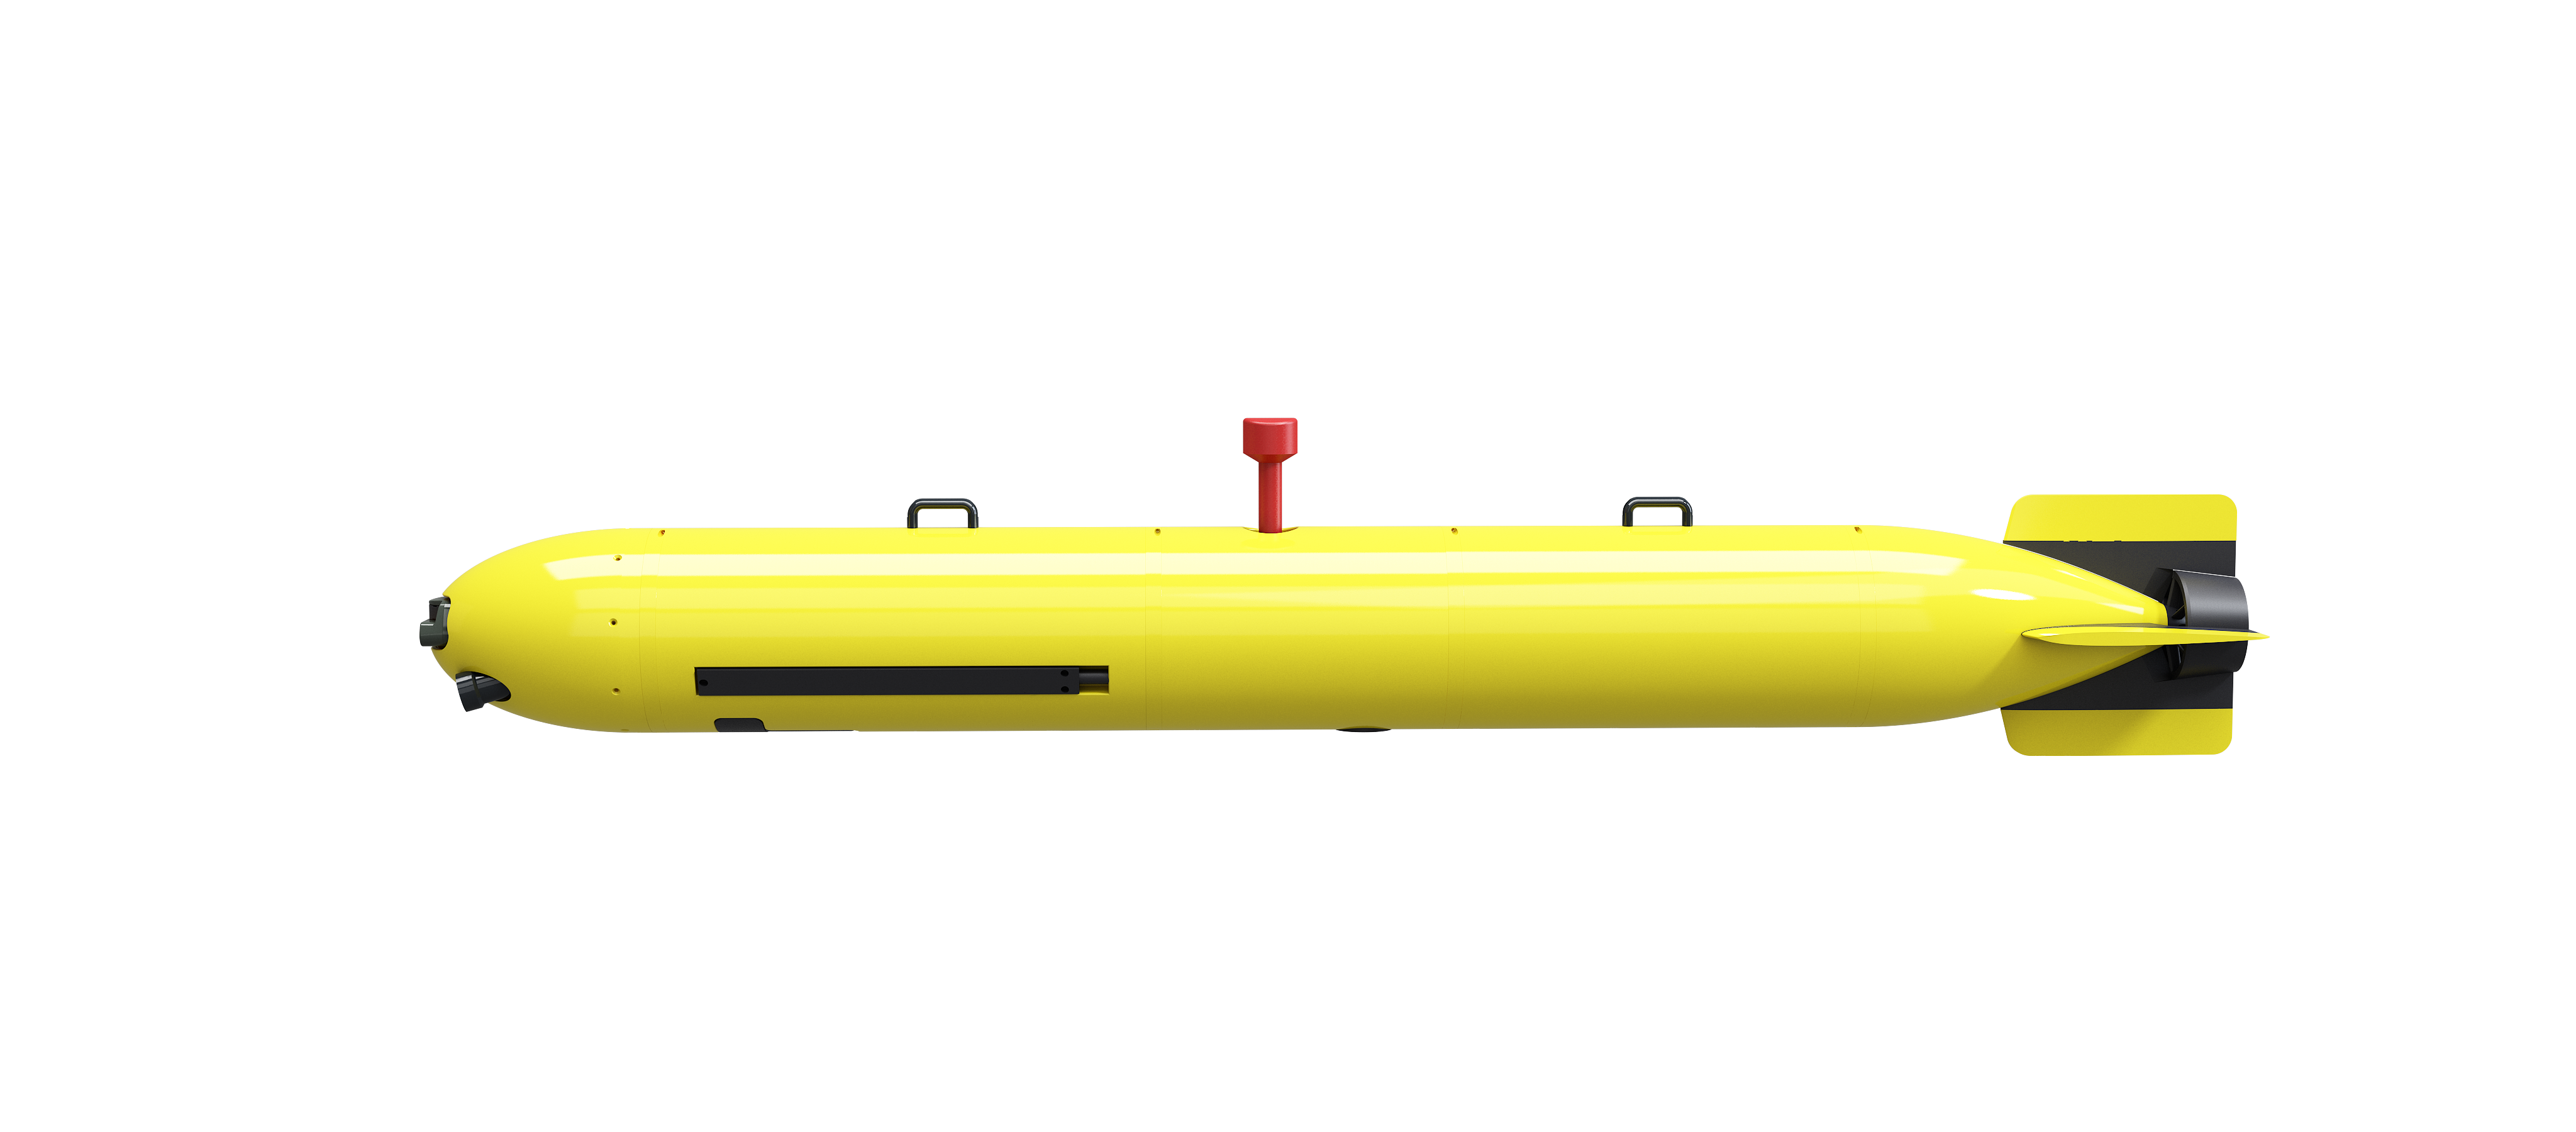
| Kích Thước Vật Lý | Φ260mm × 2.5m | |
| Trọng Lượng | 100kg (Tiêu Chuẩn) | |
| Khả Năng Tải Trọng | 20kg | |
| Độ Sâu Hoạt Động Tối Đa | 500m | |
| Phạm Vi Tốc Độ | 1–6 hải lý/giờ | |
| Thời Gian Tồn Tại | 12h (3 hải lý/giờ) | |
| Hệ Thống Động Lực | Động lực cánh quạt + điều khiển cần ngang | |
| Hệ Thống Định Vị | Định vị tích hợp INS + DVL + GNSS + USBL | |
| Độ Chính Xác Định Vị | Giao Tiếp | UHF, WiFi, 4G, AIS, Vệ tinh (tùy chọn), Giao tiếp âm thanh (tùy chọn) |
| Hệ Thống Điều Khiển | Hệ thống điều khiển phần mềm thông minh với HMI trực quan | |
| Chế Độ Di Chuyển | Định vị tự chủ, theo dõi, tránh chướng ngại vật, điều khiển từ xa | |
| Mở rộng cảm biến mô-đun |
Sản phẩm được đề xuất
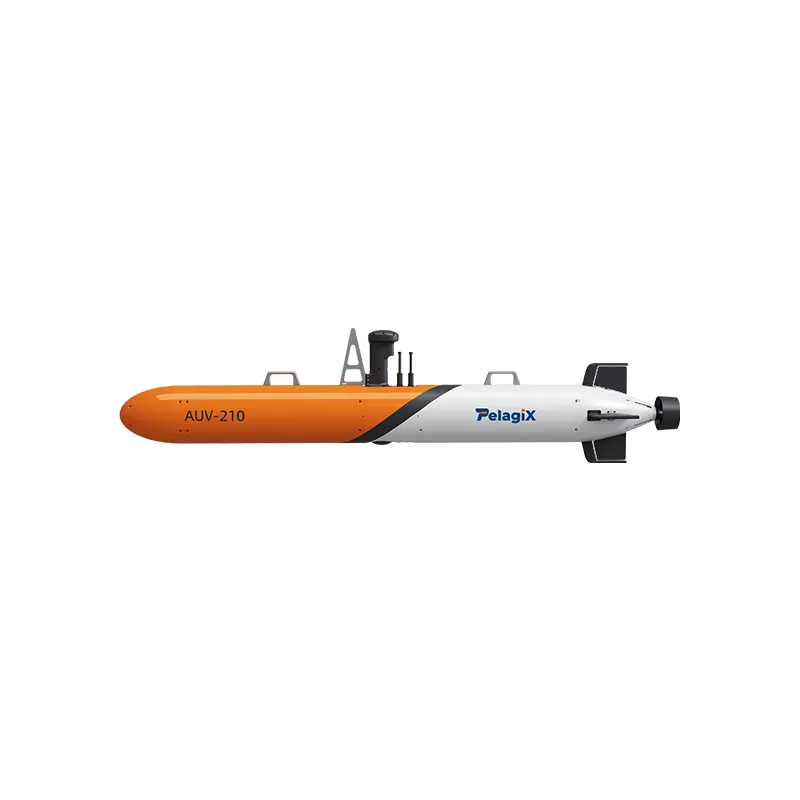
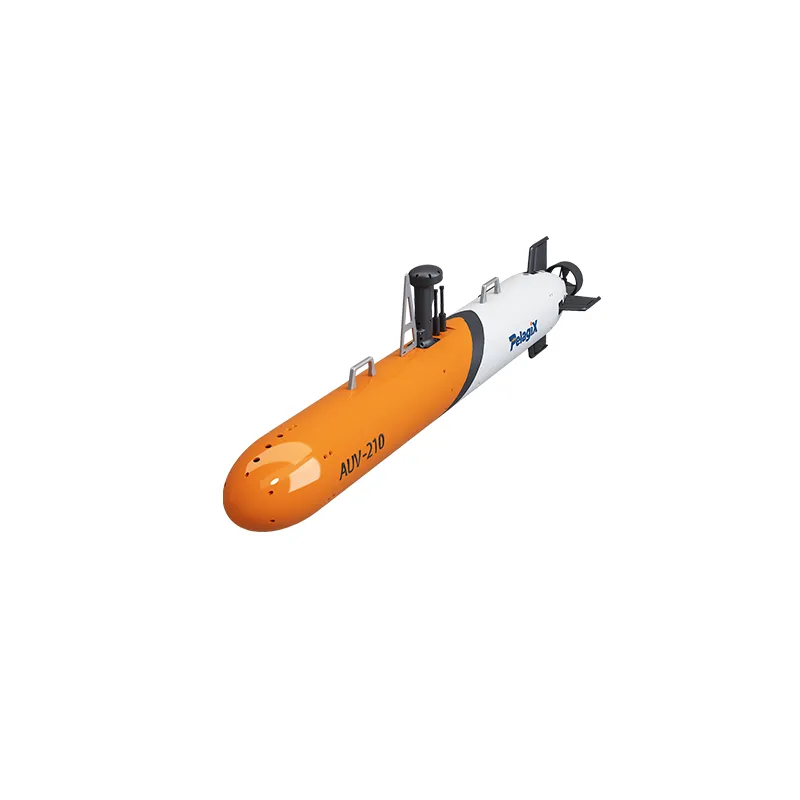
AUV-210 AUV Nhỏ | Phương tiện Dưới nước Tự chủ Mỏng cho Khảo sát Thủy dương
AUV-210 Small AUV là một phương tiện dưới nước tự chủ nhỏ gọn có tính năng định vị chính xác, tích hợp tải trọng mô-đun và hiệu suất đáng tin cậy cho các ứng dụng khảo sát, kiểm tra và nghiên cứu biển.
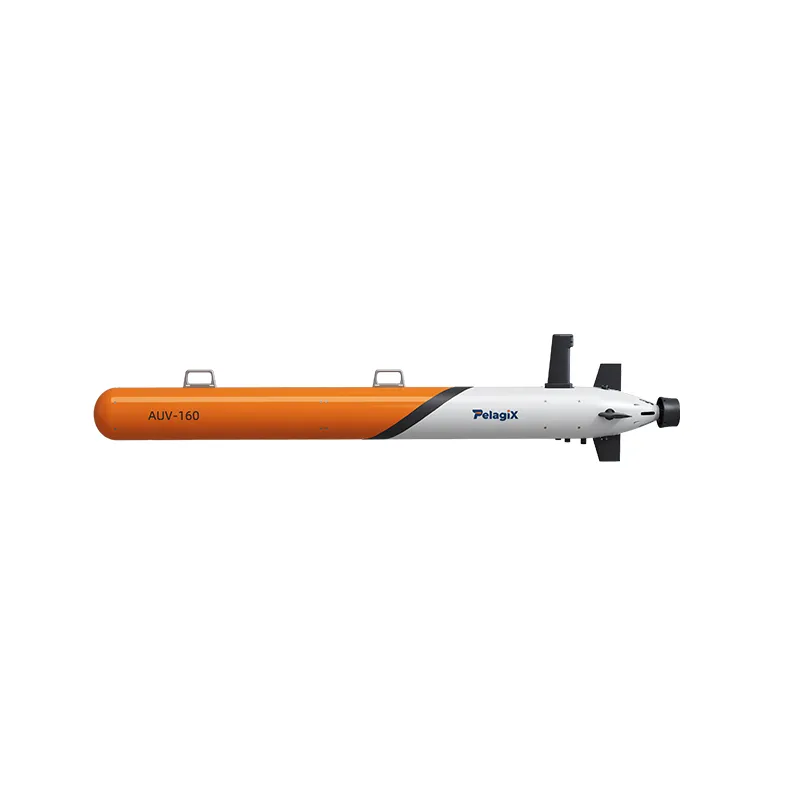
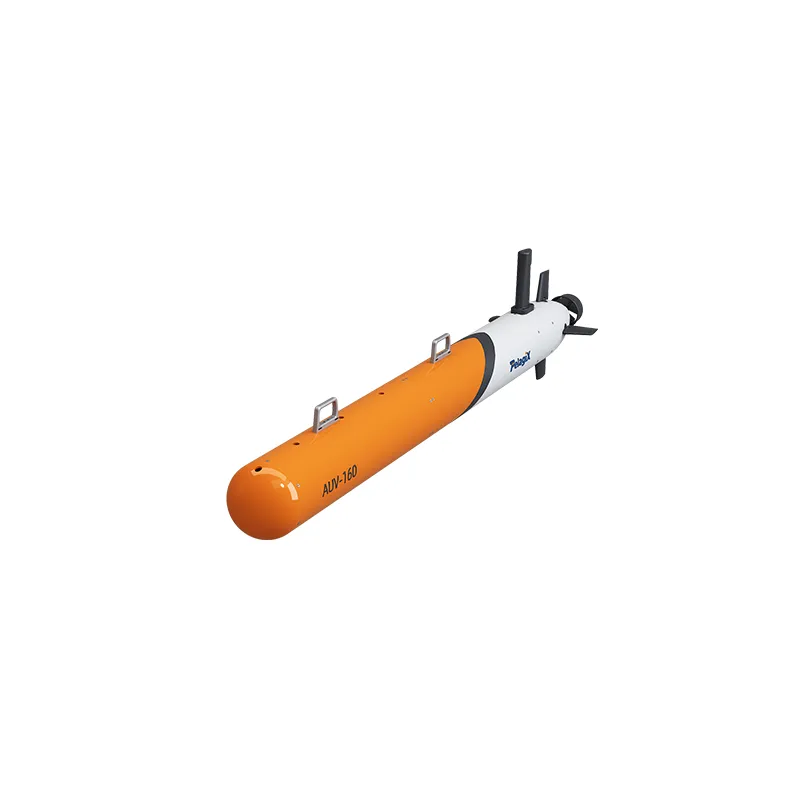
AUV-160 Micro AUV | Véhicule sous-marin autonome intelligent pour applications marines
AUV-160 Micro AUV là một phương tiện dưới nước tự chủ thông minh với thiết kế mô-đun, hệ thống điều hướng tiên tiến và khả năng tích hợp tải trọng linh hoạt cho các ứng dụng khảo sát biển, giám sát đại dương, lập bản đồ và nghiên cứu.
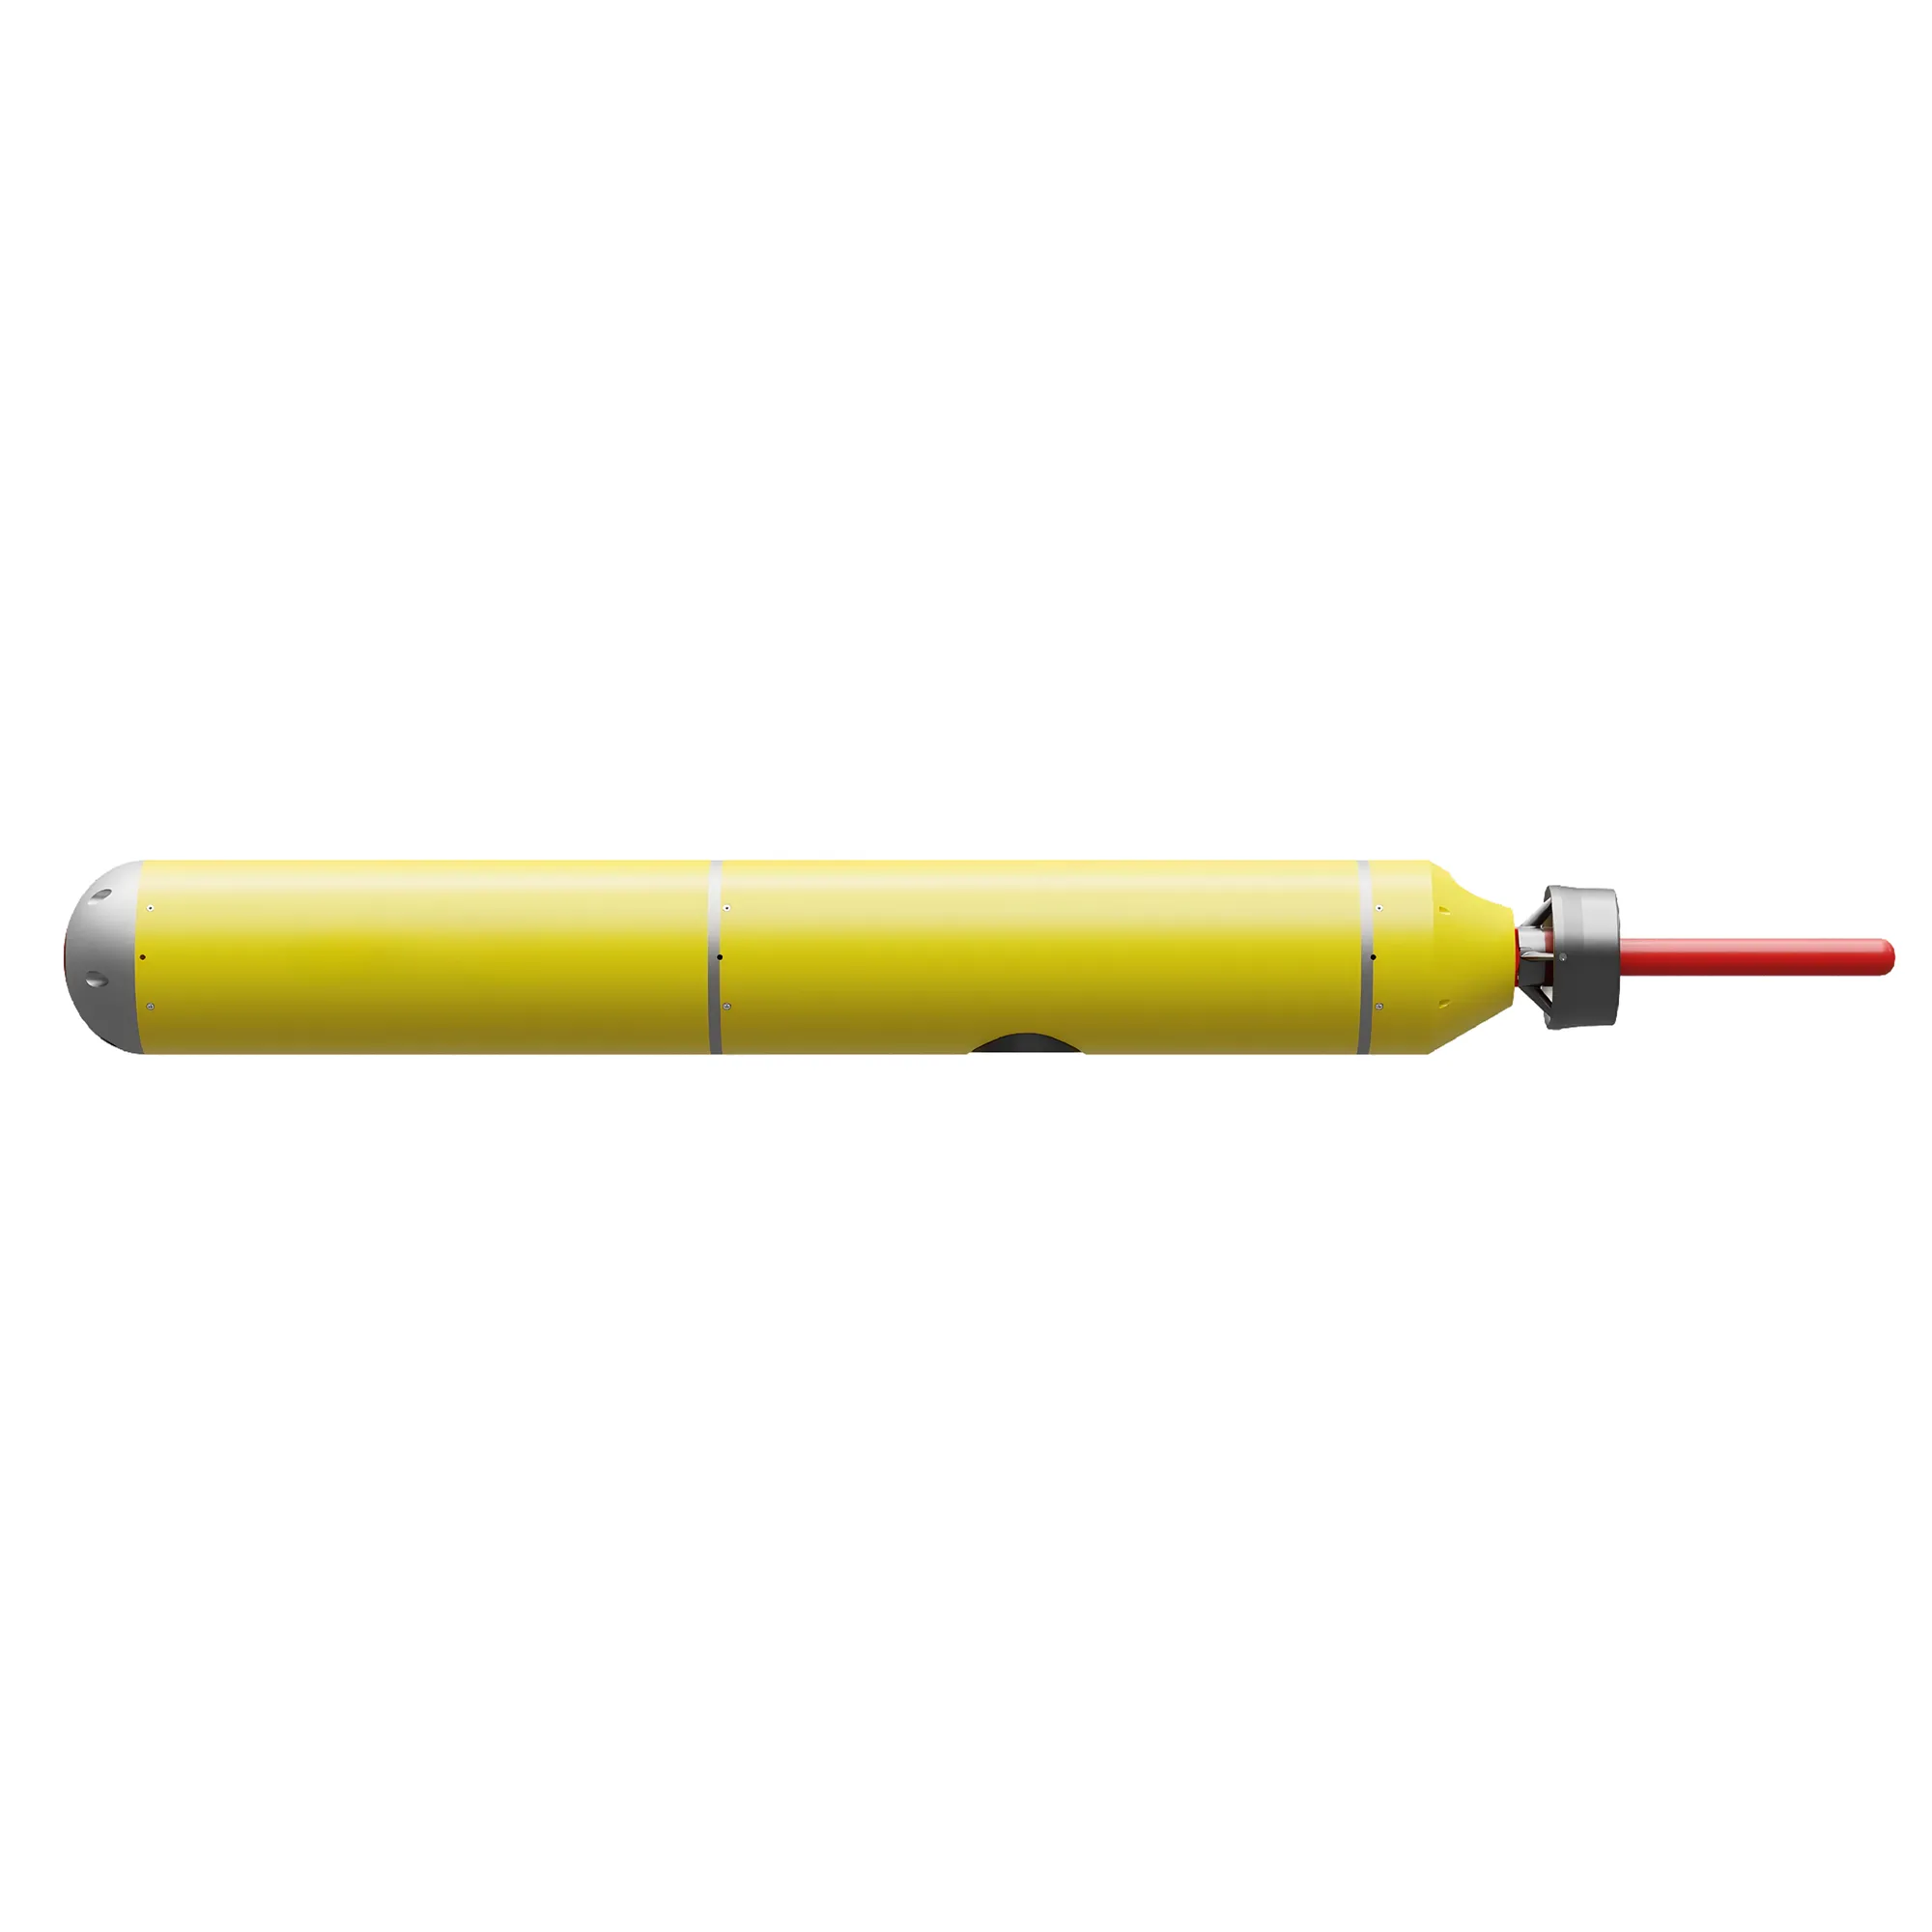
AUV-150 Micro AUV | Xe dưới nước tự chủ cho khảo sát và khám phá biển
AUV-150 Micro AUV là một phương tiện dưới nước tự chủ có tính năng định vị quán tính, thiết kế mô-đun và hiệu suất đáng tin cậy cho các ứng dụng khảo sát biển, lập bản đồ và nghiên cứu đại dương.


